
Hard- und Softwareentwicklung für einen autonomen mobilen Roboter
| Projektleiter: | Prof. Dr.-Ing. Stefan Bischoff |
| Thema: | Hard- und Softwareentwicklung für einen autonomen mobilen Roboter |
| Mitarbeiter: | P. Glaeser |
| Projektträger: | SMWK |
| Projektgeber: | kein |
| Laufzeit: | 01.04.2008 - 31.08.2008 |
Beschreibung:
Das Bedienen und Programmieren von modernen Robotern ist trotz fortschrittlicher Technik komplex, zeitaufwendig und erfordert ein hohes Maß an Erfahrung und Ausbildung. Insbe-sondere Anwender in kleinen Betrieben besitzen häufig nicht die entsprechende Qualifika-tion, um Roboter effizient zu nutzen.
Im Rahmen dieses Projektes wurden neue Methoden untersucht, um vorhandene Roboterfunktionen einfacher und schneller verfügbar zu machen. Hierzu zählen beispiels-weise Spracheingabe, Gestikerkennung oder das Erfassen der gewünschten Bewegungs-richtung durch Handführen des Roboters.
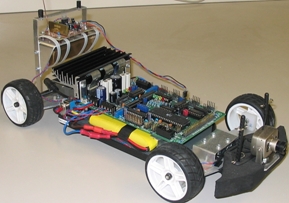
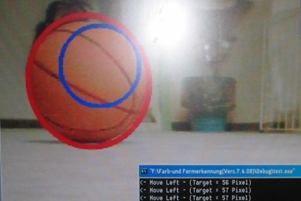
Als Ergebnis ist der in Abb.1 dargestellte Roboter entstanden. Dieser ist mit einer Videokamera ausgestattet und in der Lage, mit Mitteln der digitalen Bildverarbeitung ihm vorher gezeigte umgebende Objekte zu erkennen und dann hinterherzufahren. Stellvertretend ist hier ein roter Ball verwendet worden. Abb.2 veranschaulicht die Sicht des Roboters. Die rote und blaue Ellipse markieren das Objekt, welches er verfolgt.